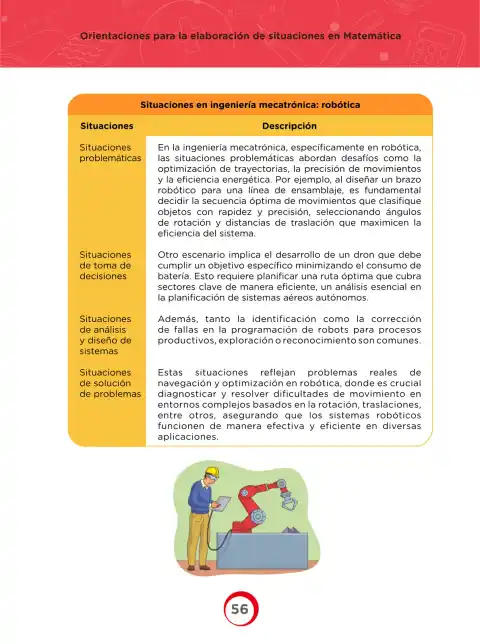
Recogen problemas reales de navegación y optimización: diagnosticar y resolver dificultades de movimiento en entornos complejos usando rotaciones y traslaciones, garantizando que el sistema robótico funcione de forma efectiva y eficiente.
Cómo se conecta con la matemática escolar
Los cuatro tipos movilizan los mismos ejes curriculares:
| Situación |
Contenido matemático movilizado |
| Problemáticas |
Optimización, ángulos \theta, distancias d, funciones objetivo |
| Toma de decisiones |
Rutas óptimas, comparación de alternativas, estimación |
| Análisis y diseño |
Secuencias lógicas, verificación de resultados, detección de errores |
| Solución de problemas |
Transformaciones geométricas: rotación y traslación en el plano |
Una traslación se describe con T(x,y) = (x+a,\; y+b) y una rotación de ángulo \theta con R_\theta(x,y) = (x\cos\theta - y\sin\theta,\; x\sin\theta + y\cos\theta), herramientas que permiten describir el movimiento del brazo robótico o del dron.
Respuesta orientativa: la página enseña que una misma situación de robótica puede formularse como problema abierto, como decisión, como análisis de sistema o como resolución de problemas, y que en todos los casos se movilizan rotaciones, traslaciones y optimización.