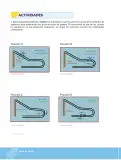
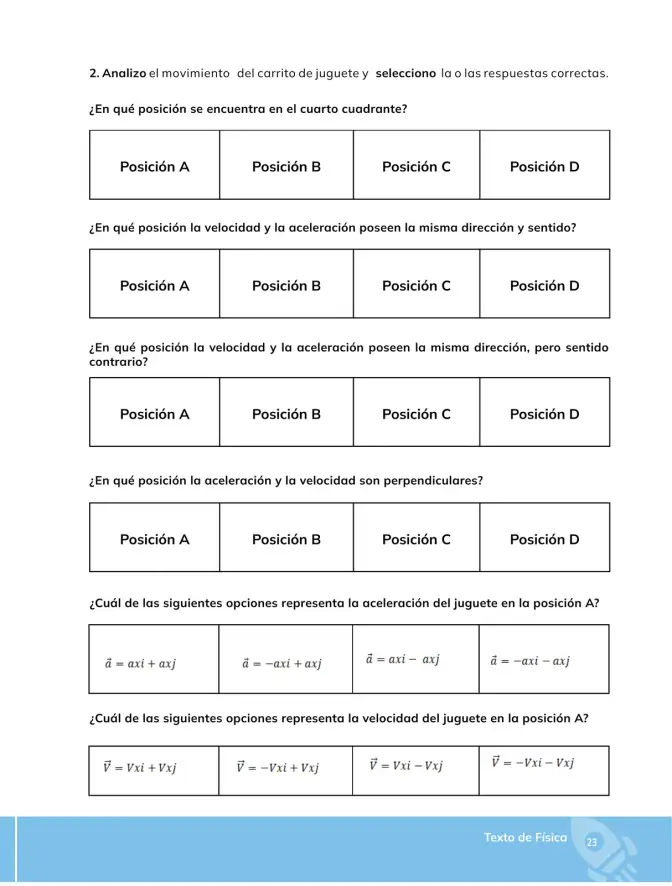
Análisis del movimiento del carrito de juguete; se selecciona la o las respuestas correctas.
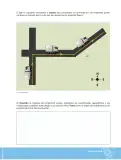
Nota de verificación: el diagrama con las posiciones A, B, C y D se encuentra en la página anterior (figura base del carrito sobre el plano cartesiano) y no aparece en esta hoja. La resolución se realiza con el patrón estándar de esta actividad: el carrito recorre una trayectoria curva en sentido antihorario, situándose la posición A en el cuarto cuadrante (con coordenadas x>0, y<0), acelerando en B, frenando en C y con aceleración puramente normal (perpendicular a la velocidad) en D y en A. Si el diagrama etiqueta las posiciones de otro modo, solo habrá que transponer las letras; el razonamiento físico es el mismo.
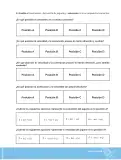
¿En qué posición se encuentra el carrito en el cuarto cuadrante?
- El plano cartesiano se divide en cuatro cuadrantes según los signos de x y y:
- I:(+,+), II:(-,+), III:(-,-), IV:(+,-).
- El cuarto cuadrante exige entonces x>0 y y<0 (derecha y abajo del origen).
- En la figura, la posición A es la única que satisface ambos signos: está a la derecha del eje y y por debajo del eje x.
Posición A.
¿En qué posición la velocidad y la aceleración poseen la misma dirección y sentido?
- Si \vec{v} y \vec{a} comparten dirección y sentido, el ángulo entre ambos vectores es \theta = 0\^\circ y por tanto
- \vec{a}\cdot\vec{v} = |\vec{a}||\vec{v}|\cos 0\^\circ = a\v > 0.
- Como la rapidez cambia según \big(\frac{dv}{dt}\big) = \big(\vec{a}\cdot\vec{v}\big)/v, con producto punto positivo la rapidez aumenta: el carrito acelera siguiendo su trayectoria.
- Esa condición se cumple en la posición B.
Posición B (aceleración tangencial positiva, el carrito aumenta su rapidez).
¿En qué posición la velocidad y la aceleración poseen la misma dirección pero sentido contrario?
- Ahora \theta = 180\^\circ, de modo que
- \vec{a}\cdot\vec{v} = |\vec{a}||\vec{v}|\cos 180\^\circ = -a\v < 0.
- El producto punto negativo implica \big(\frac{dv}{dt}\big) < 0: la rapidez disminuye, es decir, el carrito frena.
- En la trayectoria esto ocurre en la posición C.
Posición C (el carrito desacelera, aunque siga avanzando).
¿En qué posición la aceleración y la velocidad son perpendiculares?
- Perpendicularidad significa \theta = 90\^\circ, y por ende
- \vec{a}\cdot\vec{v} = |\vec{a}||\vec{v}|\cos 90\^\circ = 0.
- Con producto punto nulo la rapidez no varía: \big(\frac{dv}{dt}\big) = 0. Toda la aceleración es de componente normal (centrípeta), dirigida hacia el centro de curvatura y perpendicular al vector velocidad.
- El carrito mantiene su rapidez constante en la posición D (también se cumple en A, donde la aceleración es únicamente normal).
Posición D.
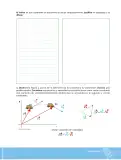
¿Qué opción representa la aceleración del juguete en la posición A?
- En A el carrito está en el cuarto cuadrante: \vec{r}_A = x\hat{i} - y\hat{j} con x,y>0.
- La aceleración total tiene dos componentes: la tangencial \vec{a}_t (paralela a \vec{v}) y la normal \vec{a}_n (perpendicular a \vec{v}, dirigida hacia el centro de curvatura):
- \vec{a} = \vec{a}_t + \vec{a}_n = \big(\frac{dv}{dt}\big)\hat{t} + \big(\frac{v^{2}}{R}\big)\hat{n}.
- En A, según la figura, la aceleración es puramente normal y apunta hacia el centro de curvatura, que se localiza hacia arriba y a la izquierda del punto A:
- componente x: negativa (-a_x\hat{i}); componente y: positiva (+a_x\hat{j}).
- Por lo tanto: \vec{a}_A = -a_x\hat{i} + a_x\hat{j}.
\vec{a} = -a_x\hat{i} + a_x\hat{j} (segunda opción de la imagen).
¿Qué opción representa la velocidad del juguete en la posición A?
- El vector velocidad es siempre tangente a la trayectoria y tiene el módulo de la rapidez: \vec{v} = v_x\hat{i} + v_y\hat{j}.
- En A, el carrito avanza hacia arriba y hacia la derecha (sentido de avance sobre la curva del cuarto cuadrante).
- Componente x positiva (+V_x\hat{i}) y componente y positiva (+V_x\hat{j}).
- Al ser perpendicular a \vec{a} = -a_x\hat{i} + a_x\hat{j}, la verificación es:
- \vec{v}\cdot\vec{a} = (V_x)(-a_x) + (V_x)(a_x) = -V_xa_x + V_xa_x = 0 ✔ (confirma la perpendicularidad).
Resumen de respuestas: 2.a → A · 2.b → B · 2.c → C · 2.d → D · 2.e → \vec{a} = -a_x\hat{i} + a_x\hat{j} · 2.f → \vec{v} = V_x\hat{i} + V_x\hat{j}.
\vec{v} = V_x\hat{i} + V_x\hat{j} (primera opción de la imagen).