Ejercicio 1
(a)
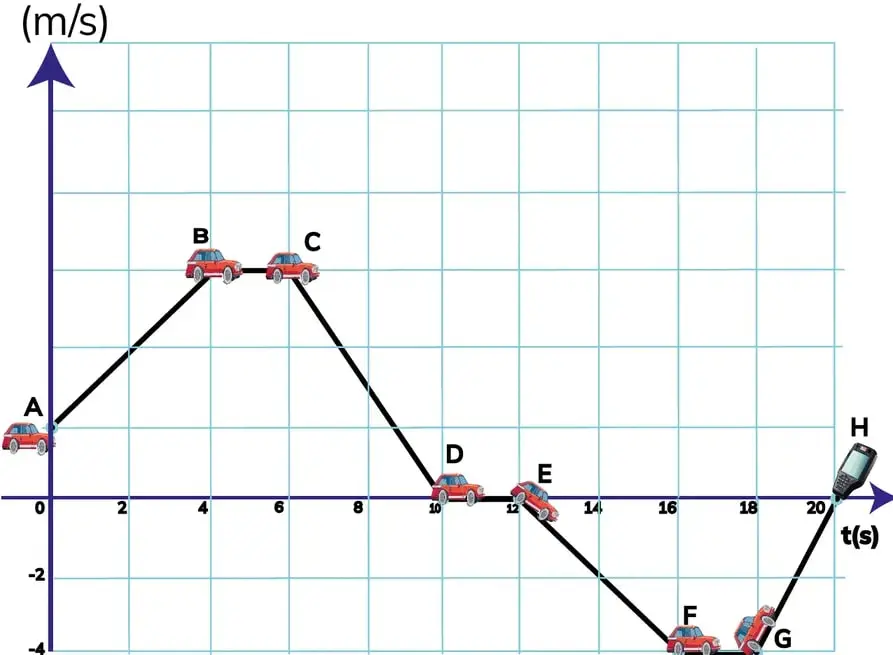
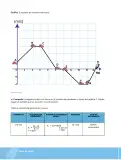
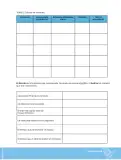
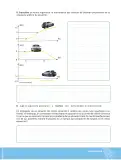
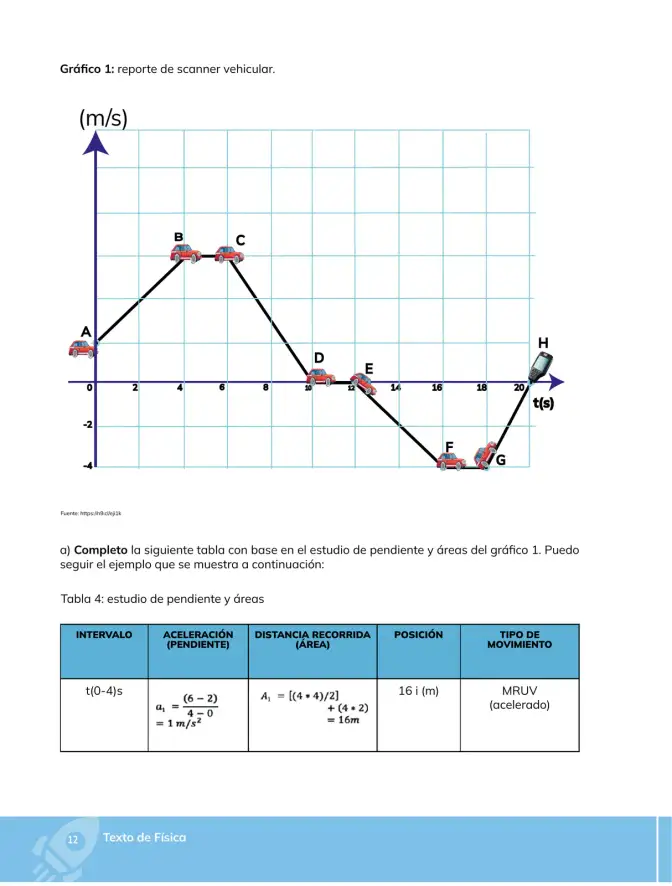
Enunciado: Completo la Tabla 4 (estudio de pendiente y áreas) a partir del Gráfico 1 (reporte de scanner vehicular), calculando aceleración, distancia recorrida, posición y tipo de movimiento en cada intervalo.
Marco teórico
- La pendiente de la curva v(t) es la aceleración: a=\frac{\Delta v}{\Delta t}=\frac{v_f-v_i}{t_f-t_i}
- El área bajo la curva v–t es el desplazamiento: \Delta x=\int v\,dt
- La posición se obtiene sumando las áreas con signo desde x_0=0 en t=0: x_n=x_0+\sum \Delta x_i.
- Áreas sobre el eje (v>0): desplazamiento positivo; áreas bajo el eje (v<0): desplazamiento negativo (el vehículo retrocede).
Puntos leídos del gráfico: A(0,2), B(4,6), C(6,6), D(10,0), E(12,0), F(16,-4), G(18,-4), H(20,0) (en m/s y s).
Intervalo t(0\text{-}4) s — ejemplo del libro
- Pendiente: a_1=\frac{6-2}{4-0}=\frac{4}{4}=1\ \text{m/s}^2.
- Área: A_1=\left[\frac{4\cdot 4}{2}\right]+(4\cdot 2)=8+8=16\ \text{m} (triángulo + rectángulo).
- Posición: x_1=0+16=16\ \hat{i}\ \text{m}.
- Tipo de movimiento: a>0 y v crece de 2 a 6 m/s → MRUV acelerado.
Intervalo t(4\text{-}6) s
- Pendiente: a_2=\frac{6-6}{6-4}=\frac{0}{2}=0.
- Área (rectángulo): A_2=6\cdot 2=12\ \text{m}.
- Posición: x_2=16+12=28\ \hat{i}\ \text{m}.
- Tipo de movimiento: v=6 m/s constante → MRUV (velocidad uniforme).
Intervalo t(6\text{-}10) s
- Pendiente: a_3=\frac{0-6}{10-6}=\frac{-6}{4}=-1,5\ \text{m/s}^2.
- Área (triángulo + rectángulo, o trapecio): A_3=\left[\frac{6\cdot 4}{2}\right]+(0\cdot 4)=12+0=12\ \text{m}.
- Posición: x_3=28+12=40\ \hat{i}\ \text{m}.
- Tipo de movimiento: a<0 y v baja de 6 a 0 m/s → MRUV desacelerado (frenado).
Intervalo t(10\text{-}12) s
- Pendiente: a_4=\frac{0-0}{12-10}=0.
- Área: la curva está sobre el eje de tiempos, A_4=0\ \text{m}.
- Posición: x_4=40+0=40\ \hat{i}\ \text{m} (posición máxima del recorrido).
- Tipo de movimiento: v=0 → en reposo (MRUV con v=a=0).
Intervalo t(12\text{-}16) s
- Pendiente: a_5=\frac{-4-0}{16-12}=\frac{-4}{4}=-1\ \text{m/s}^2.
- Área (bajo el eje): A_5=\left[\frac{(0-4)}{2}\right]\cdot 4=-8\ \text{m} (8 m en el sentido negativo).
- Posición: x_5=40-8=32\ \hat{i}\ \text{m}.
- Tipo de movimiento: v<0 y |v| crece → MRUV acelerado hacia atrás (frena hacia el sentido negativo).
Intervalo t(16\text{-}18) s
- Pendiente: a_6=\frac{-4-(-4)}{18-16}=\frac{0}{2}=0.
- Área (bajo el eje): A_6=(-4)\cdot 2=-8\ \text{m}.
- Posición: x_6=32-8=24\ \hat{i}\ \text{m}.
- Tipo de movimiento: v=-4 m/s constante → MRUV uniforme en sentido negativo.
Intervalo t(18\text{-}20) s
- Pendiente: a_7=\frac{0-(-4)}{20-18}=\frac{4}{2}=2\ \text{m/s}^2.
- Área (bajo el eje): A_7=\left[\frac{(-4+0)}{2}\right]\cdot 2=-4\ \text{m}.
- Posición: x_7=24-4=20\ \hat{i}\ \text{m}.
- Tipo de movimiento: a>0 pero v pasa de -4 a 0 m/s → MRUV desacelerado (frena en el sentido negativo).
Comprobación global
- Desplazamiento total: \Delta x_{tot}=16+12+12+0-8-8-4=20\ \text{m}, es decir, x_f=20\ \hat{i}\ \text{m} en t=20 s, lo que coincide con la posición del punto H.
- Distancia total recorrida (suma de valores absolutos de las áreas): d_{tot}=16+12+12+0+8+8+4=60\ \text{m}.
Respuesta
Tabla completa (ver tabla en content_data.tablas_md): en t=20 s la posición final es 20\ \hat{i}\ \text{m}, con 60\ \text{m} recorridos.