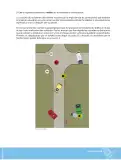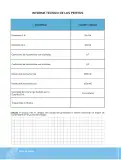
Aplicación de la conservación del momento lineal en una colisión bidimensional entre dos coches (azul y rojo), con el origen de coordenadas en el punto de impacto. Los datos numéricos provienen de la actividad anterior (páginas previas); a continuación se explica el procedimiento completo y se ilustra con valores de ejemplo, claramente marcados como tales.
Planteamiento general (paso a paso)
Durante la colisión no actúan fuerzas externas despreciables en el plano horizontal (se desprecia el rozamiento durante el choque), por lo que se conserva el momento lineal del sistema de los dos coches:
\vec{p}_{\text{antes}} = \vec{p}_{\text{después}}
Con el origen en el punto de impacto y ejes X (horizontal) e Y (vertical sobre el plano de la vía), se escribe la conservación componente a componente. Si m_A es la masa del coche azul, m_B la del rojo, v_A la velocidad inicial del azul (rojo inicialmente en reposo), y (v_{Af}, \theta_A), (v_{Bf}, \theta_B) las velocidades finales con sus ángulos:
m_A v_A = m_A v_{Af} \cos\theta_A + m_B v_{Bf} \cos\theta_B \quad (X)
0 = m_A v_{Af} \sin\theta_A + m_B v_{Bf} \sin\theta_B \quad (Y)
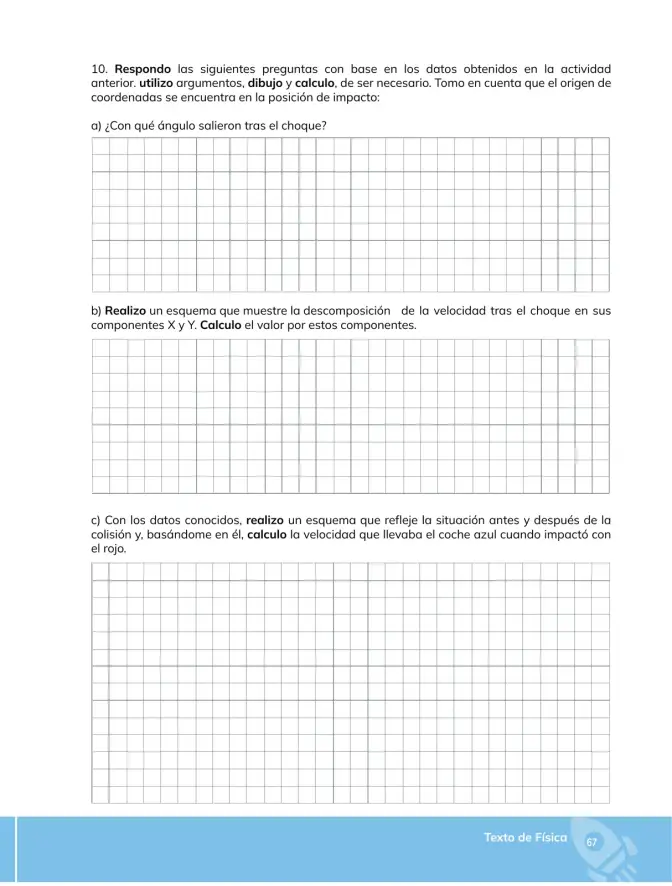
¿Con qué ángulo salieron tras el choque?
Se mide, sobre la grilla, el desplazamiento (\Delta x, \Delta y) de cada vehículo respecto del origen (posición de impacto).
El ángulo de salida se obtiene con la razón de tangente:
\theta = \arctan\!\left(\frac{\Delta y}{\Delta x}\right) = \arctan\!\left(\frac{v_y}{v_x}\right)
El cuadrante se decide por el signo de v_x y v_y: si v_x>0 y v_y>0 el ángulo es positivo (primera cuadrante); si v_y<0, el ángulo es negativo (por debajo del eje X).
Comprobación independiente con momento en el eje Y: el sistema no tiene momento inicial en Y, por eso los dos vehículos salen en direcciones opuestas respecto de X (uno por encima, otro por debajo).
heta = \arctan(\Delta y/\Delta x), medida sobre la grilla o calculada con \theta = \arctan(v_y/v_x).
Descomposición de la velocidad final en componentes $X$ e $Y$
Esquema: se traza un vector → v desde el origen en el sentido de la trayectoria; desde la punta se bajan dos rectas paralelas a los ejes, formando un triángulo rectángulo cuya hipotenusa es → v y cuyos catetos son v_x (horizontal) y v_y (vertical).
Proyecciones trigonométricas del vector velocidad:
v_x = v \cos\theta, \qquad v_y = v \sin\theta
Módulo obtenido de las componentes:
v = \sqrt{v_x^{2} + v_y^{2}}
Ejemplo ilustrativo (valores de ejemplo, no son los del libro): si v = 10 \, \text{m/s} y heta = 30^\circ:
v_x = 10 \cos 30^\circ = 10(0{,}866) = 8{,}66 \, \text{m/s} v_y = 10 \sin 30^\circ = 10(0{,}5) = 5{,}0 \, \text{m/s} v = \sqrt{(8{,}66)^2 + (5{,}0)^2} = \sqrt{75 + 25} = \sqrt{100} = 10 \, \text{m/s} \quad \checkmark
v_x = v\cos\theta y v_y = v\sin\theta, verificables con v = \sqrt{v_x^2+v_y^2}.
Velocidad del coche azul antes del impacto
Esquema "antes y después": antes, solo el azul avanza con → v_A (en +X) y el rojo está en reposo en el origen; después, el azul sale con \theta_A<0 y el rojo con \theta_B>0.
La ecuación en Y se usa primero para hallar la incógnita que falta (por ejemplo v_{Af}):
v_{Af} = \frac{-m_B v_{Bf} \sin\theta_B}{m_A \sin\theta_A}
Se sustituye v_{Af} en la ecuación en X y se despeja v_A:
v_A = \frac{m_A v_{Af} \cos\theta_A + m_B v_{Bf} \cos\theta_B}{m_A} = v_{Af}\cos\theta_A + \frac{m_B}{m_A} v_{Bf} \cos\theta_B
Ejemplo ilustrativo: m_A = 1200 \, \text{kg}, m_B = 1000 \, \text{kg}, v_{Bf} = 6 \, \text{m/s} a \theta_B = 30^\circ, \theta_A = -15^\circ.
- Eje Y: 0 = -1200 v_{Af} \sin 15^\circ + 1000(6)\sin 30^\circ \Rightarrow 1200 v_{Af}(0{,}2588) = 3000 \Rightarrow v_{Af} = 9{,}66 \, \text{m/s}.
- Eje X: v_A = 9{,}66\cos 15^\circ + \frac{1000}{1200}(6)\cos 30^\circ = 9{,}33 + 4{,}33 = 13{,}7 \, \text{m/s}.
Control de coherencia: la energía cinética final (\approx 7{,}4\times10^4 \, \text{J}) es menor que la inicial (\approx 1{,}1\times10^5 \, \text{J}), como corresponde a una colisión inelástica.
v_A = \dfrac{m_A v_{Af}\cos\theta_A + m_B v_{Bf}\cos\theta_B}{m_A}, usando los datos de la actividad anterior.