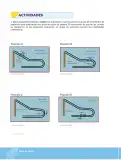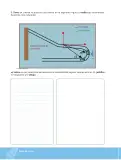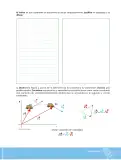
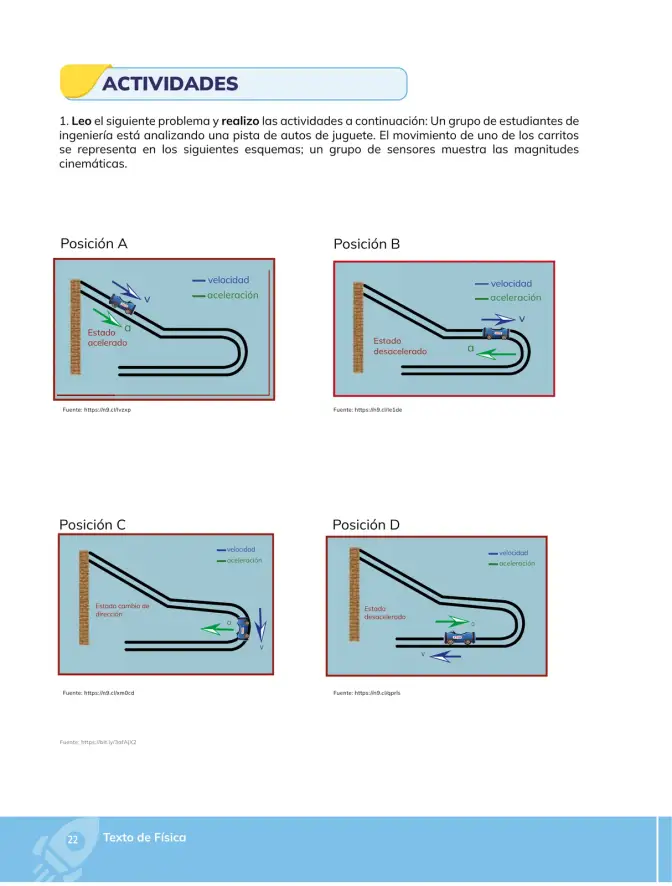
Un grupo de estudiantes de ingeniería analiza una pista de autos de juguete. El movimiento de uno de los carritos se representa en cuatro esquemas (posiciones A, B, C y D), donde un grupo de sensores muestra las magnitudes cinemáticas: el vector velocidad \vec{v} (azul) y el vector aceleración \vec{a} (verde).
Posición A
Enunciado: Carrito en la pendiente con \vec{v} y \vec{a} apuntando en el mismo sentido (hacia abajo de la rampa). Etiqueta: "Estado acelerado".
- Observo que \vec{v} y \vec{a} tienen la misma dirección y el mismo sentido: ambos apuntan hacia abajo, a lo largo de la pendiente.
- Cuando el ángulo entre \vec{v} y \vec{a} es 0^\circ, el producto escalar \vec{v}\cdot\vec{a}=v\,a>0, lo que significa que la rapidez crece.
- Verifico con la componente de la aceleración en la dirección del movimiento: a_{\parallel}=a\cos 0^\circ = +a > 0.
- Por lo tanto la rapidez del carrito aumenta a medida que desciende.
Posición A: estado acelerado; \vec{v} y \vec{a} en el mismo sentido, la rapidez aumenta (a_{\parallel}>0).
Posición B
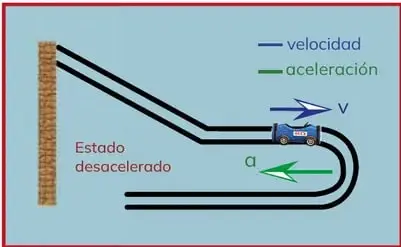
Enunciado: Carrito en la curva con \vec{v} hacia la derecha y \vec{a} hacia la izquierda. Etiqueta: "Estado desacelerado".
- Identifico las direcciones: \vec{v} apunta hacia la derecha y \vec{a} apunta hacia la izquierda, es decir, son opuestas (ángulo de 180^\circ).
- Calculo la proyección de la aceleración sobre la velocidad: a_{\parallel}=a\cos 180^\circ = -a < 0.
- Como a_{\parallel}<0, la rapidez disminuye: el carrito frena.
- El signo negativo indica que la aceleración se opone al movimiento.
Posición B: estado desacelerado; \vec{v} y \vec{a} en sentidos opuestos, la rapidez disminuye (a_{\parallel}<0).
Posición C
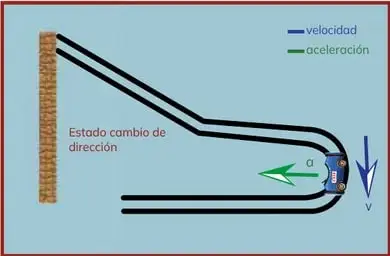
Enunciado: Carrito en el cambio de curva con \vec{v} hacia abajo y \vec{a} hacia la izquierda. Etiqueta: "Estado cambio de dirección".
- Observo que \vec{v} y \vec{a} no son paralelos: forman un ángulo distinto de 0^\circ y de 180^\circ.
- Descompongo la aceleración en dos componentes: una tangencial a_{\parallel}=a\cos\theta (que cambia la rapidez) y una normal a_{\perp}=a\sin\theta (que cambia la dirección).
- La componente normal a_{\perp} es la responsable de que el vector velocidad rote: a_{\perp}=\dfrac{v^{2}}{R}, donde R es el radio de la curva.
- Por eso el carrito describe una trayectoria curva: varía tanto la dirección como, en menor medida, la rapidez.
Posición C: estado de cambio de dirección; la componente normal de \vec{a} (a_{\perp}=v^{2}/R) rota el vector velocidad y el carrito gira.
Posición D
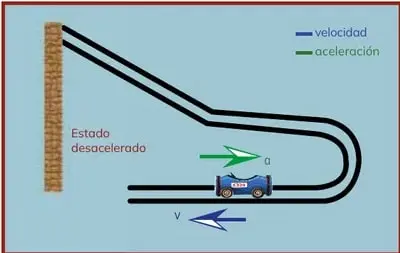
Enunciado: Carrito sobre la parte plana con \vec{v} hacia la izquierda y \vec{a} hacia la derecha. Etiqueta: "Estado desacelerado".
- \vec{v} apunta hacia la izquierda y \vec{a} hacia la derecha: son vectores opuestos (\theta=180^\circ).
- Proyecto la aceleración en la dirección del movimiento: a_{\parallel}=a\cos 180^\circ = -a < 0.
- Al ser negativa la aceleración tangencial, la rapidez del carrito disminuye.
- El carrito, avanzando en el tramo horizontal, va frenando hasta detenerse eventualmente.
Resumen de los cuatro estados
| Posición | Relación entre \vec{v} y \vec{a} | Estado | Efecto en la rapidez |
|---|---|---|---|
| A | Misma dirección y sentido (0^\circ) | Acelerado | Aumenta |
| B | Dirección opuesta (180^\circ) | Desacelerado | Disminuye |
| C | Direcciones distintas (ángulo intermedio) | Cambio de dirección | Varía la dirección (y algo la rapidez) |
| D | Dirección opuesta (180^\circ) | Desacelerado | Disminuye |
Respuesta: El criterio general es: si \vec{v}\cdot\vec{a}>0 el objeto acelera; si \vec{v}\cdot\vec{a}<0 desacelera; si \vec{a} tiene componente perpendicular a \vec{v}, el objeto cambia de dirección.
Posición D: estado desacelerado; \vec{v} y \vec{a} en sentidos opuestos, la rapidez disminuye (a_{\parallel}<0).