Saltar al contenido
MisLibrosTexto
Ad
Fisica 1° · 2024
Libro de Física 1 BGU

Ministerio de Educación del Ecuador

103/274

Amortiguador: ecuaciones de velocidad y aceleración, gráficas y velocidad máxima

📄 ejercicios fisica 🎓 bachillerato · 1° BGU Ecuador 🇪🇨 EC 🗣 Español
Página 103
103 de 274
Página 103 de Fisica 1° · 2024
Anterior Página 103 / 274 Siguiente

Respuesta rápida

v(t) = -A e^{-γt}[γ cos(ω_d t+φ)+ω_d sin(ω_d t+φ)]; a(t) = (γ²-ω_d²)A e^{-γt}cos(...) + 2γω_d A e^{-γt}sen(...). Gráficas: coseno y seno decrecientes con envolvente e^{-γt}. v_{max}= x₀ ω₀ e^{-(γ/ω_d)arctan(ω_d/γ)} ≈ 0,44 m/s (ejemplo).

📚 exercise fisica ⭐⭐⭐⭐ Dificultad 4/5 ⏱ 4 min lectura

Solución — Página 103

Fisica 1° · 2024

102
Ejercicio 102

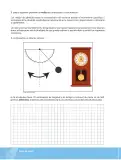
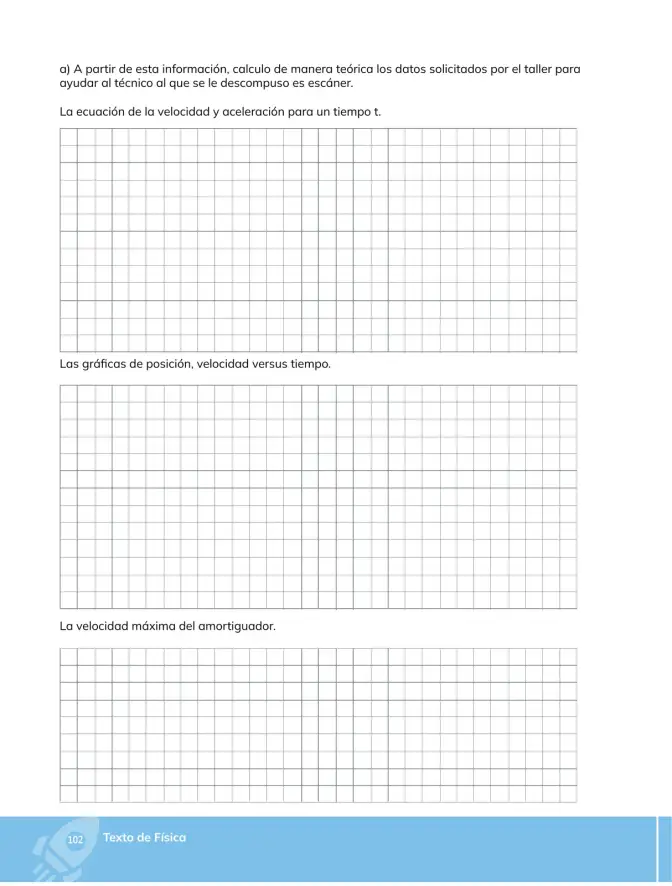
La actividad a) pide, a partir de la información del taller (la escáner que se le descompuso a un técnico usa un amortiguador), calcular teóricamente: (i) la ecuación de la velocidad y de la aceleración para un tiempo t; (ii) las gráficas de posición y velocidad versus tiempo; (iii) la velocidad máxima del amortiguador.

Nota de integridad: los datos numéricos del amortiguador (masa m, constante del resorte k y coeficiente de amortiguamiento b) están en la página anterior, la cual no aparece en esta imagen. Se resuelve, por lo tanto, de forma general y se incluye un ejemplo ilustrativo con valores típicos.

a
Parte 102.a

· Ecuación de velocidad y aceleración

Un amortiguador es un sistema masa–resorte–amortiguador, gobernado por la 2.ª ley de Newton:

m\frac{d^{2}x}{dt^{2}} = -kx - b\frac{dx}{dt}

Dividiendo entre m:

\frac{d^{2}x}{dt^{2}} + \frac{b}{m}\frac{dx}{dt} + \frac{k}{m}x = 0

Definimos la frecuencia angular natural y el parámetro de amortiguamiento:

\omega_{0} = \sqrt{\frac{k}{m}}, \qquad \gamma = \frac{b}{2m}

Caso subamortiguado (lo típico de un amortiguador que oscila), \gamma < \omega_{0}, con \omega_{d} = \sqrt{\omega_{0}^{2} - \gamma^{2}} (frecuencia amortiguada):

x(t) = A\,e^{-\gamma t}\cos(\omega_{d}t + \phi)

  1. Derivamos para obtener la velocidad:

v(t) = \frac{dx}{dt} = -A\,e^{-\gamma t}\left[\gamma\cos(\omega_{d}t + \phi) + \omega_{d}\sin(\omega_{d}t + \phi)\right]

  1. Con \cos(\omega_{d}t+\phi) = -\gamma/(\sqrt{\gamma^{2}+\omega_{d}^{2}}) en el máximo, la envolvente de v es A\,e^{-\gamma t}\sqrt{\gamma^{2}+\omega_{d}^{2}}.

  2. Derivamos de nuevo para la aceleración:

a(t) = \frac{dv}{dt} = A\,e^{-\gamma t}\left[(\gamma^{2}-\omega_{d}^{2})\cos(\omega_{d}t+\phi) + 2\gamma\omega_{d}\sin(\omega_{d}t+\phi)\right]

y también se cumple directamente a(t) = -\frac{k}{m}x(t) - \frac{b}{m}v(t), útil para la verificación numérica.

Caso crítico (\gamma = \omega_{0}): x(t) = (C_{1}+C_{2}t)e^{-\gamma t}, v(t) = [C_{2}-\gamma(C_{1}+C_{2}t)]e^{-\gamma t}.

Caso sobreamortiguado (\gamma > \omega_{0}): no hay oscilación, x(t) = C_{1}e^{-r_{1}t}+C_{2}e^{-r_{2}t} con r_{1,2}=\gamma\pm\sqrt{\gamma^{2}-\omega_{0}^{2}}.

Ejemplo ilustrativo (valores típicos, no los del libro): m = 2\,\text{kg}, k = 50\,\text{N/m}, b = 2\,\text{kg/s}.

  • \omega_{0} = \sqrt{\dfrac{50}{2}} = 5\,\text{rad/s}
  • \gamma = \dfrac{2}{2(2)} = 0{,}5\,\text{s}^{-1}
  • \omega_{d} = \sqrt{5^{2}-0{,}5^{2}} = \sqrt{24{,}75} \approx 4{,}975\,\text{rad/s}
  • Si en t=0 la masa parte del reposo desde x_{0}=0{,}1\,\text{m}: \phi=0 y

x(t) \approx 0{,}1\,e^{-0{,}5t}\cos(4{,}975\,t)\,\text{m}

v(t) \approx 0{,}1\,e^{-0{,}5t}\left[0{,}5\cos(4{,}975\,t) + 4{,}975\sin(4{,}975\,t)\right]\,\text{m/s}

a(t) = -\frac{k}{m}x(t)-\frac{b}{m}v(t) = -25\,x(t)-1\,v(t)

b
Parte 102.b

· Gráficas de posición y velocidad versus tiempo

  • x vs t: coseno decreciente con envolvente A e^{-\gamma t}; arranca en x_{0}=0{,}1\,\text{m}, se cruza en cada semiperiodo T_{d}=\dfrac{2\pi}{\omega_{d}} \approx 1{,}26\,\text{s} y tiende a x=0.
  • v vs t: sinusoidal decreciente; empieza en v(0)=0 (partida desde el reposo) y alcanza el primer máximo en

t_{p} = \frac{1}{\omega_{d}}\arctan\!\left(\frac{\omega_{d}}{\gamma}\right) \approx \frac{1}{4{,}975}\arctan(9{,}95) \approx 0{,}25\,\text{s}

  • Ambas gráficas van envueltas por la exponencial e^{-\gamma t}; la gráfica de a vs t es un coseno decreciente 180° en contrafase con x (más un término en v).
c
Parte 102.c

· Velocidad máxima del amortiguador

La envolvente de la velocidad es V(t)=A\,e^{-\gamma t}\sqrt{\gamma^{2}+\omega_{d}^{2}}, que es decreciente; por tanto el máximo global ocurre en el primer extremo de v (en t_{p}):

\boxed{v_{\max} = A\,e^{-\gamma t_{p}}\sqrt{\gamma^{2}+\omega_{d}^{2}}}, \qquad t_{p} = \frac{1}{\omega_{d}}\arctan\!\left(\frac{\omega_{d}}{\gamma}\right)

En el caso de partir del reposo con desplazamiento inicial x_{0} (y \phi=0), A=x_{0} y:

v_{\max} = x_{0}\,e^{-\gamma t_{p}}\sqrt{\gamma^{2}+\omega_{d}^{2}} = x_{0}\,\omega_{0}\,e^{-\frac{\gamma}{\omega_{d}}\arctan\!\left(\frac{\omega_{d}}{\gamma}\right)}

(Nota: \gamma^{2}+\omega_{d}^{2}=\omega_{0}^{2}.)

Con el ejemplo:

v_{\max} \approx 0{,}1\times e^{-0{,}5\times 0{,}25}\times \sqrt{0{,}25+24{,}75} = 0{,}1\times 0{,}8825\times 5 \approx 0{,}44\,\text{m/s}

Respuesta orientativa para el técnico: para reemplazar el amortiguador hay que asegurar que su v_{\max} soporte esta magnitud; una disminución de b (menor \gamma) aumenta v_{\max} y hace la oscilación más persistente, mientras que un b mayor la reduce.
Contenido de la página

a) Cálculo teórico para el taller

A partir de la información previa, calcular de manera teórica los datos solicitados:

  1. La ecuación de la velocidad y aceleración para un tiempo t.
  2. Las gráficas de posición y velocidad versus tiempo (cuadrículas de la página).
  3. La velocidad máxima del amortiguador (cuadrícula de la página).

Ecuación fundamental (2.ª ley de Newton):

m\frac{d^{2}x}{dt^{2}} = -kx - b\frac{dx}{dt} \;\Longrightarrow\; \frac{d^{2}x}{dt^{2}} + \frac{b}{m}\frac{dx}{dt} + \frac{k}{m}x = 0

Con \gamma=\frac{b}{2m} y \omega_{0}=\sqrt{k/m}, caso subamortiguado:

  • x(t) = A e^{-\gamma t}\cos(\omega_d t + \phi)
  • v(t) = -A e^{-\gamma t}[\gamma\cos(\omega_d t+\phi) + \omega_d\sin(\omega_d t+\phi)]
  • a(t) = A e^{-\gamma t}[(\gamma^2-\omega_d^2)\cos(\omega_d t+\phi) + 2\gamma\omega_d\sin(\omega_d t+\phi)]

Velocidad máxima:

v_{\max} = A\,e^{-\gamma t_p}\sqrt{\gamma^{2}+\omega_d^{2}}, \qquad t_p = \frac{1}{\omega_d}\arctan\!\left(\frac{\omega_d}{\gamma}\right)

Las tres cuadrículas de la página se usan para trazar x(t), v(t) y, en la última, la envolvente de v(t) que determina v_{\max}.

Ejemplos resueltos

Con m=2\,\text{kg}, k=50\,\text{N/m}, b=2\,\text{kg/s} y x_{0}=0{,}1\,\text{m} partida del reposo, hallar v(t), a(t) y v_{\max}.

  1. \omega_{0}=\sqrt{50/2}=5\,\text{rad/s}; \gamma=2/(2\cdot2)=0{,}5\,\text{s}^{-1}; \omega_{d}=\sqrt{25-0{,}25}\approx4{,}975\,\text{rad/s}.
  2. \phi=0 porque v(0)=0 y x(0)=x_{0}, así A=x_{0}=0{,}1\,\text{m}.
  3. x(t)=0{,}1e^{-0{,}5t}\cos(4{,}975t); v(t)=0{,}1e^{-0{,}5t}[0{,}5\cos(4{,}975t)+4{,}975\sin(4{,}975t)].
  4. a(t)=-25x(t)-v(t).
  5. t_{p}=\arctan(9{,}95)/4{,}975\approx0{,}25\,\text{s}; v_{\max}=0{,}1\cdot e^{-0{,}125}\cdot5\approx0{,}44\,\text{m/s}. Respuesta: v_{\max}\approx0{,}44\,\text{m/s}.

Tabla

Magnitud Expresión general (subamortiguado) En el ejemplo (m=2 kg, k=50 N/m, b=2 kg/s)
Frecuencia natural \omega_0=\sqrt{k/m} 5\,\text{rad/s}
Parámetro de amortiguamiento \gamma=b/(2m) 0{,}5\,\text{s}^{-1}
Frecuencia amortiguada \omega_d=\sqrt{\omega_0^2-\gamma^2} 4{,}975\,\text{rad/s}
Período amortiguado T_d=2\pi/\omega_d 1{,}26\,\text{s}
Velocidad v(t)=-Ae^{-\gamma t}[\gamma\cos(\omega_dt+\phi)+\omega_d\sin(\omega_dt+\phi)] 0{,}1e^{-0{,}5t}[0{,}5\cos(4{,}975t)+4{,}975\sin(4{,}975t)]\,\text{m/s}
Aceleración a(t)=-(k/m)x-(b/m)v a=-25x-v
Velocidad máxima v_{\max}=x_0\omega_0e^{-\frac{\gamma}{\omega_d}\arctan(\omega_d/\gamma)} \approx 0{,}44\,\text{m/s}

Diagramas (2)

xychart-beta
    title "Posición x(t) vs tiempo (amortiguador subamortiguado)"
    x-axis "t (s)" [0, 0.32, 0.63, 0.95, 1.26, 1.58, 1.89, 2.21]
    y-axis "x (m)" 0 to 0.12
    line [0.100, 0.000, -0.062, 0.037, 0.037, -0.023, 0.014, -0.009]
xychart-beta
    title "Velocidad v(t) vs tiempo (amortiguador subamortiguado)"
    x-axis "t (s)" [0, 0.25, 0.47, 0.79, 1.10, 1.42, 1.73, 2.05]
    y-axis "v (m/s)" -0.1 to 0.5
    line [0, 0.44, 0.00, -0.30, 0.19, -0.11, 0.07, -0.05]

Fórmulas y ecuaciones

v_{\max} = x_{0}\,\omega_{0}\,e^{-\frac{\gamma}{\omega_{d}}\arctan\!\left(\frac{\omega_{d}}{\gamma}\right)}

\omega_d = \sqrt{\omega_0^2-\gamma^2}

x(t)=A e^{-\gamma t}\cos(\omega_d t+\phi)

\frac{d^{2}x}{dt^{2}} + \frac{b}{m}\frac{dx}{dt} + \frac{k}{m}x = 0

\omega_{0} = \sqrt{\frac{k}{m}}

\gamma = \frac{b}{2m}

\omega_{d} = \sqrt{\omega_{0}^{2} - \gamma^{2}}

x(t) = A\,e^{-\gamma t}\cos(\omega_{d}t + \phi)

v(t) = -A\,e^{-\gamma t}\left[\gamma\cos(\omega_{d}t + \phi) + \omega_{d}\sin(\omega_{d}t + \phi)\right]

a(t) = A\,e^{-\gamma t}\left[(\gamma^{2}-\omega_{d}^{2})\cos(\omega_{d}t + \phi) + 2\gamma\omega_{d}\sin(\omega_{d}t + \phi)\right]

a(t) = -\frac{k}{m}x(t) - \frac{b}{m}v(t)

t_{p} = \frac{1}{\omega_{d}}@@MATH_0@@\frac{\omega_{d}}{\gamma}\right)

v_{\max} = A\,e^{-\gamma t_{p}}@@MATH_0@@\frac{\gamma}{\omega_{d}}@@MATH_1@@\frac{\omega_{d}}{\gamma}\right)}

Glosario (6)

Amortiguador
Dispositivo (resorte + amortiguador viscoso) que disipa energía y reduce las oscilaciones de un sistema.
Frecuencia angular natural (ω₀)
Radianes por segundo a las que oscilaría el sistema sin rozamiento, ω₀ = √(k/m).
Parámetro de amortiguamiento (γ)
Velocidad de decrecimiento exponencial de la amplitud, γ = b/(2m).
Frecuencia amortiguada (ω_d)
Frecuencia real de oscilación del sistema amortiguado, ω_d = √(ω₀² − γ²).
Subamortiguado
Caso γ < ω₀: el sistema oscila con amplitud decreciente hacia la posición de equilibrio.
Envolvente
Curva A e^{−γt} que encierra la gráfica y cuyo valor máximo determina la amplitud en cada instante.

Preguntas para practicar

¿Por qué la velocidad máxima no coincide con el primer cruce de v(t) con el eje de tiempos?

En el primer cruce con el eje (t=T_d/4≈0,315 s) el sistema ha perdido energía por rozamiento: su amplitud de velocidad ya ha decrecido según el factor e^{−γt}. El máximo ocurre antes (t_p≈0,25 s), cuando la envolvente A e^{−γt}√(γ²+ω_d²) todavía es alta.

¿Cómo afecta aumentar el coeficiente de amortiguamiento b a la velocidad máxima del amortiguador?

Un b mayor eleva γ, lo que reduce γ t_p y, sobre todo, hace decrecer más rápido la amplitud; además ω_d disminuye. En conjunto, v_max disminuye: el amortiguador frena el sistema con más fuerza y la oscilación se apaga antes. Un exceso de b (sobreamortiguamiento) elimina por completo las oscilaciones.

¿Qué información debe reportar el técnico al reemplazar el amortiguador de la escáner?

Además de masa, constante del resorte y coeficiente de rozamiento, debe informar v_max y el tiempo de respuesta t_p, para garantizar que el nuevo amortiguador soporte la carga cinética máxima sin llegar a sus límites, y mantener el tiempo de estabilización dentro del rango aceptable.

Temas y conceptos clave

Amortiguador (sistema masa–resorte–amortiguador)Ecuaciones de velocidad y aceleraciónGráficas de posición y velocidad versus tiempoVelocidad máxima de un oscilador amortiguadoSegunda ley de NewtonFrecuencia angular natural ω₀ = √(k/m)Parámetro de amortiguamiento γ = b/(2m)Frecuencia amortiguada ω_d = √(ω₀² − γ²)Envolvente exponencial e^{−γt}Tres tipos de amortiguamiento (subamortiguado, crítico, sobreamortiguado)

Fuentes y referencias

  • https://es.wikipedia.org/wiki/Oscilador_arm%C3%B3nico_amortiguado
  • https://es.khanacademy.org/science/physics/mechanics-of-solids/spring-and-wallet/a/damped-harmonic-oscillator
¿Te fue útil esta página?

Preguntas que la gente también hace

¿Cómo se obtiene la ecuación de velocidad de un sistema masa-resorte amortiguado?
Consulta la solución completa arriba o explora el libro entero para temas relacionados.
¿Qué significa el parámetro γ = b/2m en un movimiento armónico amortiguado?
Consulta la solución completa arriba o explora el libro entero para temas relacionados.
¿Por qué la velocidad máxima de un amortiguador no coincide con el primer punto de cruce con el eje de tiempos?
Consulta la solución completa arriba o explora el libro entero para temas relacionados.
📌 Antes de leer esto
  • • Derivación de funciones exponenciales y trigonométricas
  • • Segunda ley de Newton y ecuación diferencial lineal de segundo orden
  • • Frecuencia angular natural y frecuencia amortiguada
  • • Interpretación de gráficas x–t y v–t
Siguiente tema sugerido
Resonancia y condiciones de amortiguamiento (subamortiguado, crítico y sobreamortiguado) en sistemas masa-resorte
📝 Transcripción de la página (texto seleccionable) 326 caracteres

a) A partir de esta información, calculo de manera teórica los datos solicitados por el taller para ayudar al técnico al que se le descompuso es escáner.

La ecuación de la velocidad y aceleración para un tiempo t.

Las gráficas de posición, velocidad versus tiempo.

La velocidad máxima del amortiguador.

102 Texto de Física

Ad

Otros libros recomendados

Ver todos →
Ad

Usamos cookies propias y de terceros para personalizar contenido, mostrar publicidad y analizar el tráfico. Las cookies necesarias siempre están activas.