a
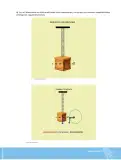
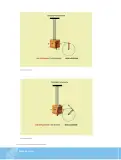
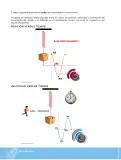
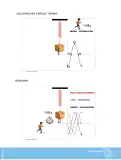
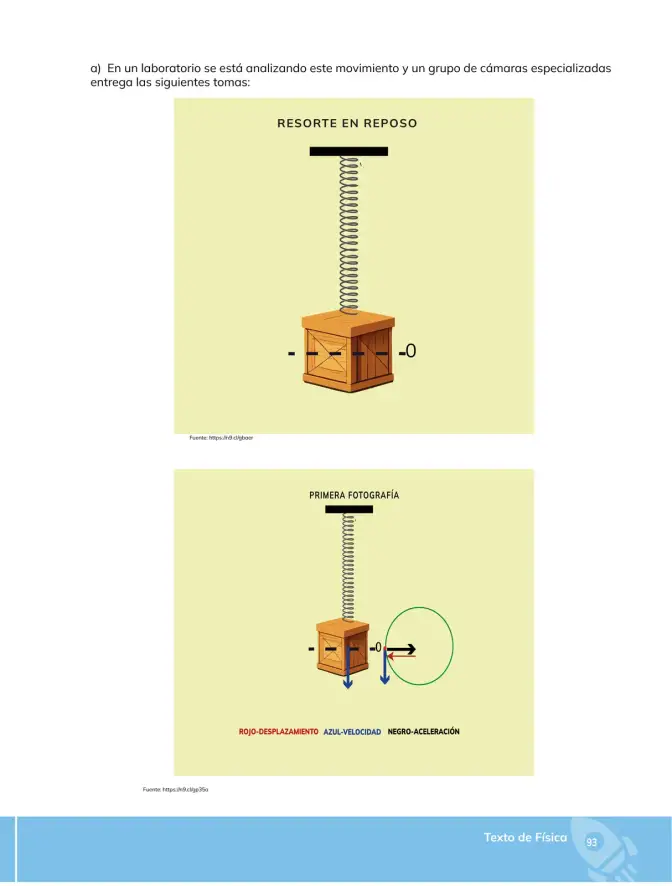
Interpretar las dos tomas de cámaras especializadas del sistema masa–resorte: una del resorte en reposo y la "primera fotografía" del sistema en movimiento, donde se grafican los vectores de desplazamiento (rojo), velocidad (azul) y aceleración (negro).
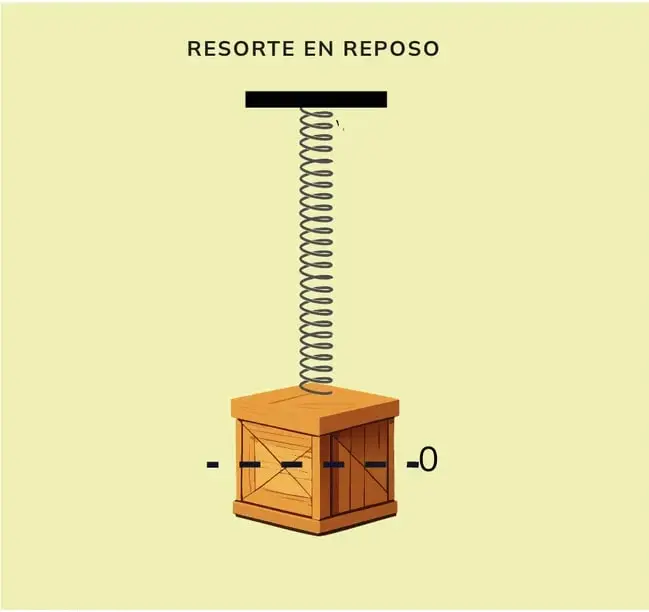
1 — Resorte en reposo
- En la primera toma el resorte está suspendido de un soporte y no hay masa colgada: el resorte conserva su longitud natural.
- La línea punteada horizontal con el rótulo "0" marca el origen del eje vertical de posición: el sistema está en su posición de equilibrio, donde x=0.
- En reposo no hay movimiento: todos los vectores dinámicos son nulos, es decir v=0 y a=0, y la fuerza neta sobre el resorte es nula.
El resorte en reposo define la posición de equilibrio x=0, donde desplazamiento, velocidad y aceleración son nulos.
2 — Primera fotografía: sistema en movimiento
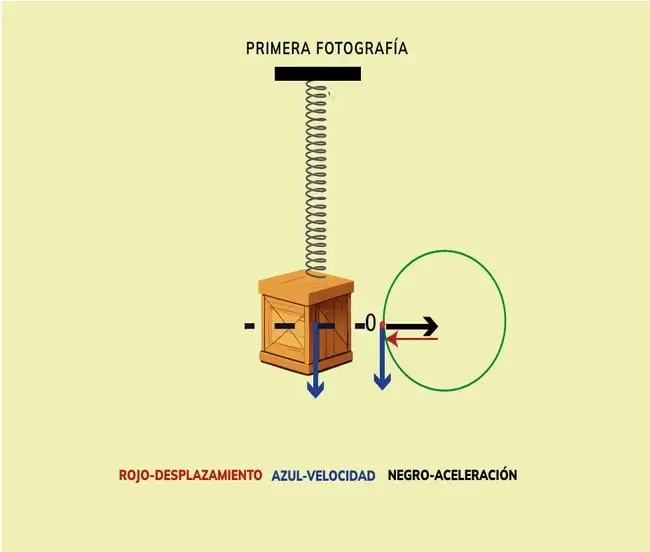
- La masa aparece desplazada respecto de la línea "0" (origen): existe un desplazamiento vertical \vec{x}, representado en rojo, medido desde la posición de equilibrio hasta la posición instantánea de la masa.
- Los vectores azules (velocidad \vec{v}) apuntan hacia abajo: en el instante de la fotografía la masa está en movimiento hacia abajo, alejándose del origen.
- El vector negro (aceleración \vec{a}) está dirigido hacia la posición de equilibrio, es decir, opuesto al desplazamiento. Esto es la marca característica del movimiento armónico simple.
- Según la segunda ley de Newton, la fuerza elástica de recuperación es \vec{F} = -k\vec{x}, de modo que
\vec{a} = \frac{\vec{F}}{m} = -\frac{k}{m}\vec{x} = -\omega^{2}\vec{x}, \qquad \omega = \sqrt{\frac{k}{m}}
- Al ser \omega^{2}>0, la aceleración tiene siempre signo opuesto al desplazamiento: la masa siempre es "empujada" de vuelta al equilibrio.
- La energía se transforma sin fricción: cuando la masa está en x=0 la energía cinética es máxima y el potencial elástico mínimo; en los extremos (x=\pm A) ocurre lo contrario.
En la primera fotografía el desplazamiento (rojo) mide la distancia al origen, la velocidad (azul) indica que la masa desciende y la aceleración (negro), dirigida hacia el equilibrio, cumple \vec{a}=-\omega^{2}\vec{x}: aceleración opuesta al desplazamiento, característica del movimiento armónico simple.
3 — Relación entre los tres vectores
- La velocidad es la derivada de la posición: v = \frac{dx}{dt}. En SHM, si x(t)=A\cos(\omega t+\phi), entonces
v(t) = -A\omega\sin(\omega t+\phi), \qquad a(t) = -A\omega^{2}\cos(\omega t+\phi) = -\omega^{2}x(t)
- Cuando la masa pasa por el equilibrio (x=0): v es máximo y a=0.
- Cuando la masa llega a los extremos (x=\pm A): v=0 y |a|=\omega^{2}A es máximo.
- En la fotografía: x\neq 0, v\neq 0 (la masa se aleja) y a\neq 0 apuntando al origen; por tanto la masa está entre el equilibrio y el extremo, y su rapidez está disminuyendo.
x\neq 0, v\neq 0 con a opuesto a x: la masa se aleja del equilibrio y frena, acercándose al punto de inversión.