Análisis de las gráficas de los sensores (Actividad 2)
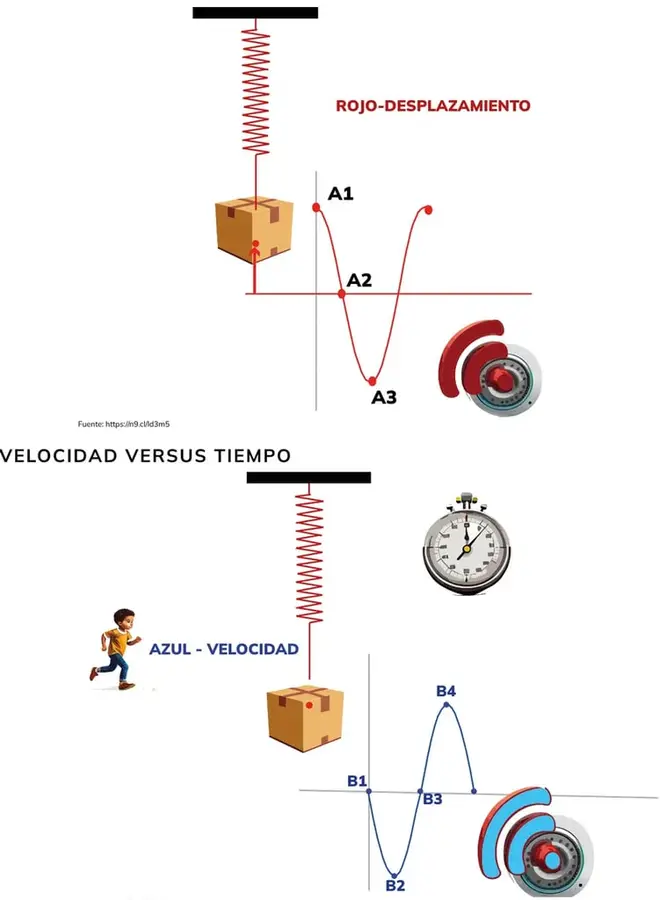
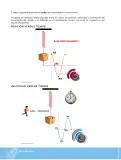
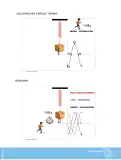
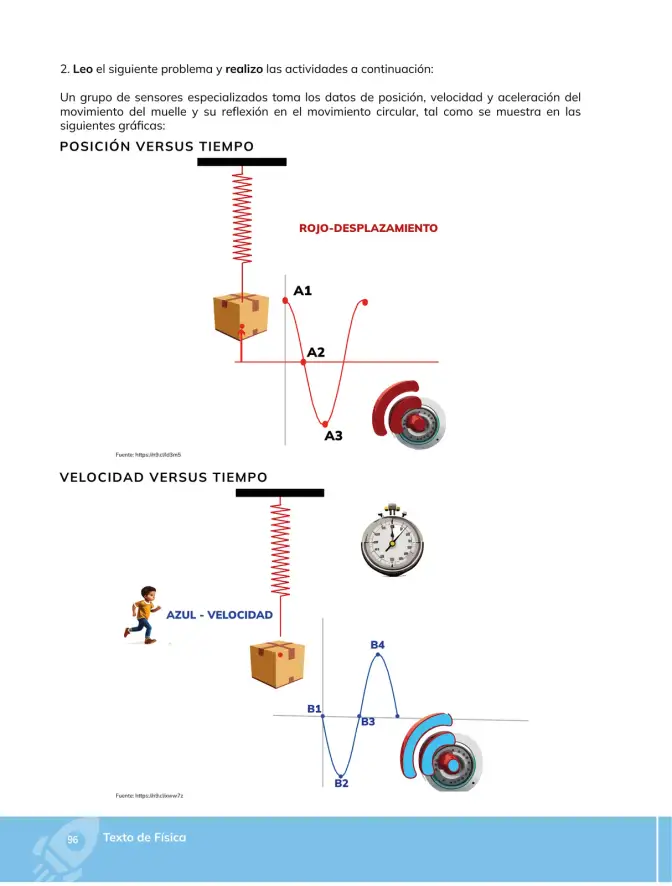
Enunciado: Un grupo de sensores toma datos de posición, velocidad y aceleración del movimiento del muelle y su reflejo en el movimiento circular. Se muestran dos gráficas: posición versus tiempo (curva roja) y velocidad versus tiempo (curva azul).
Gráfica de posición versus tiempo (curva roja)
La curva roja tiene forma de coseno senoidal, lo que indica un movimiento armónico simple (MAS) en el que la posición se describe por
x(t) = A\cos(\omega t + \varphi)
Siendo A la amplitud (máximo desplazamiento respecto de la posición de equilibrio), \omega = \dfrac{2\pi}{T} la frecuencia angular y T el período.
Análisis de los puntos señalados:
- Punto A1: es un máximo de la curva, es decir, x = +A. El muelle está totalmente estirado (o comprimido hacia arriba) respecto de su posición de equilibrio; su velocidad es instantáneamente nula, v = 0, y la aceleración es máxima y negativa: a = -\omega^2 A (dirigida hacia el equilibrio).
- Punto A2: es la intersección con el eje horizontal, x = 0. El muelle pasa por su posición de equilibrio; la velocidad alcanza su máximo valor absoluto, |v| = v_{\max} = A\omega, y la aceleración es nula: a = 0, porque la fuerza restauradora es cero (F = -kx = 0).
- Punto A3: es un mínimo de la curva, x = -A. El muelle está en el extremo opuesto, con v = 0 nuevamente y aceleración máxima positiva: a = +\omega^2 A.
El tiempo transcurrido entre dos máximos consecutivos (por ejemplo, entre A1 y el siguiente máximo) es el período T; la distancia vertical entre A1 y A3 es 2A.
Gráfica de velocidad versus tiempo (curva azul)
La velocidad es la derivada de la posición respecto del tiempo:
v(t) = \frac{dx}{dt} = -A\omega\sin(\omega t + \varphi)
Por eso la curva azul está desfasada 90° (un cuarto de ciclo) respecto de la curva roja: cuando la posición es máximo, la velocidad es cero.
Análisis de los puntos señalados:
- Punto B1: v = 0, momento en que el cuerpo cambia de sentido de movimiento; en esa misma instancia x es extremo (\pm A) y a es máximo.
- Punto B2: extremo negativo de la curva, v = -v_{\max} = -A\omega. El cuerpo pasa por el equilibrio (x = 0) moviéndose hacia abajo, y su aceleración es cero.
- Punto B3: la curva cruza el eje horizontal de nuevo, v = 0; el cuerpo se detiene en el extremo opuesto (x = -A) y vuelve a invertir su sentido.
- Punto B4: extremo positivo, v = +v_{\max} = +A\omega; el cuerpo pasa nuevamente por el equilibrio, pero ahora moviéndose hacia arriba, con a = 0.
Relación con el movimiento circular
El MAS es la proyección del movimiento circular uniforme: si un punto gira con radio r y frecuencia angular \omega, su proyección sobre un diámetro sigue x(t) = r\cos(\omega t + \varphi).
A = r, \qquad v_{\max} = A\omega, \qquad a_{\max} = A\omega^2
La aceleración centripeta del movimiento circular uniforme, a_c = \dfrac{v^2}{r} = A\omega^2, es constante en módulo; proyectada sobre el diámetro se obtiene la aceleración armónica a = -\omega^2 x, que sí varía con la posición. Esto explica por qué la aceleración máxima coincide con los extremos de la curva de posición y es nula en los cruces por el equilibrio.
Relación velocidad–posición
Sustituyendo x(t) y v(t) se obtiene la ecuación de la trayectoria en el espacio de fases:
v^2 + \omega^2 x^2 = (A\omega)^2 \quad \Longrightarrow \quad \frac{x^2}{A^2} + \frac{v^2}{(A\omega)^2} = 1
Es una elipse en el plano (x, v), confirmando el acoplamiento perfecto entre ambas gráficas mostradas.
En la gráfica roja, A1 y A3 son extremos de posición (v=0, a máximo) y A2 es el paso por el equilibrio (v máximo, a=0). En la curva azul, B2 y B4 son velocidades máximas (x=0, a=0) y B1 y B3 son instantes de reposo (x=\pm A, a máximo).