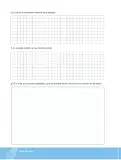
La página continúa un taller sobre un amortiguador de un escáner. Se pide: a) la ecuación de velocidad y aceleración para un tiempo t; b) las gráficas de posición y velocidad versus tiempo; c) la velocidad máxima del amortiguador.
Nota de integridad: los datos numéricos (masa, constante del resorte, amplitud, frecuencia, etc.) aparecen en la página anterior, que no está visible en esta imagen. Por eso se resuelve en forma teórica y genérica, sustituyendo los valores concretos del taller cuando se conozcan.
Ecuaciones de velocidad y aceleración
- Un amortiguador que trabaja en su zona elástica se modela como oscilador armónico simple: la posición del móvil (desplazamiento respecto a la posición de equilibrio) es
x(t) = A \cos(\omega t + \varphi)
con A = amplitud (m), \omega = frecuencia angular (rad/s) y \varphi = fase inicial (rad). Para \varphi = 0: x(t) = A\cos(\omega t).
- La velocidad es la derivada de la posición respecto del tiempo:
v(t) = \frac{dx}{dt} = \frac{d}{dt}\left[A\cos(\omega t + \varphi)\right] = -A\,\omega\,\sin(\omega t + \varphi)
Sustituyendo en números del taller: v(t) = -A\omega\sin(\omega t + \varphi), con A y \omega en metros y rad/s respectivamente.
- La aceleración es la derivada de la velocidad:
a(t) = \frac{dv}{dt} = \frac{d}{dt}\left[-A\omega\sin(\omega t + \varphi)\right] = -A\,\omega^{2}\,\cos(\omega t + \varphi)
- Comparando con la expresión de la posición se obtiene la relación característica del oscilador armónico:
a(t) = -\omega^{2}x(t)
La aceleración es proporcional al desplazamiento y de signo opuesto, es decir, dirigida siempre hacia el equilibrio (fuerza restauradora). Si el sistema es un amortiguador real (oscilador amortiguado), aparece además el término de fricción 2\gamma\dot{x} y la solución es x(t) = A_{0}e^{-\gamma t}\cos(\omega_{d} t + \varphi), con \omega_{d} = \sqrt{\omega^{2}-\gamma^{2}}; las formas de v(t) y a(t) se obtienen derivando esa expresión.
v(t) = -A\omega\sin(\omega t + \varphi) y a(t) = -A\omega^{2}\cos(\omega t + \varphi) = -\omega^{2}x(t).
Gráficas de posición y velocidad versus tiempo
x(t) es una cosenoidal que parte de x(0) = A, cruza el eje de los tiempos en t = T/4 (T = 2\pi/\omega), llega a -A en t = T/2, vuelve a 0 en t = 3T/4 y cierra el ciclo en x = A para t = T.
v(t) es una senoidal desfasada 90^\circ respecto de x(t): cuando x = \pm A (extremos) v = 0; cuando x = 0 (equilibrio) |v| es máximo. La gráfica parte en v = 0 y desciende al valor mínimo -A\omega.
Tabla de valores (usar estas órdenes de magnitud para rellenar la retícula con las cifras del taller):
| t | t/T | x/A | v/(A\omega) | a/(A\omega^{2}) |
|---|---|---|---|---|
| 0 | 0 | +1 | 0 | -1 |
| T/8 | 0{,}125 | 0{,}707 | -0{,}707 | -0{,}707 |
| T/4 | 0{,}25 | 0 | -1 | 0 |
| 3T/8 | 0{,}375 | -0{,}707 | -0{,}707 | +0{,}707 |
| T/2 | 0{,}5 | -1 | 0 | +1 |
| 5T/8 | 0{,}625 | -0{,}707 | +0{,}707 | +0{,}707 |
| 3T/4 | 0{,}75 | 0 | +1 | 0 |
| 7T/8 | 0{,}875 | +0{,}707 | +0{,}707 | -0{,}707 |
| T | 1 | +1 | 0 | -1 |
gráfica cosenoidal para x(t) y gráfica senoidal, desfasada un cuarto de periodo para v(t), con amplitudes A y A\omega respectivamente.
Velocidad máxima del amortiguador
- De la expresión v(t) = -A\omega\sin(\omega t + \varphi), el seno varía entre -1 y +1, por lo que el valor máximo en módulo de la velocidad es
v_{\max} = A\,\omega
- Como \omega = \sqrt{\dfrac{k}{m}} (resorte de constante k y masa m), se puede reescribir:
v_{\max} = A\sqrt{\frac{k}{m}}
Verificación: sustituyendo los valores del taller, por ejemplo A = 0{,}05\ \text{m} y \omega = 20\ \text{rad/s}: v_{\max} = 0{,}05 \times 20 = 1{,}0\ \text{m/s}. En este caso x_{\max} = A = 0{,}05\ \text{m} y a_{\max} = A\omega^{2} = 0{,}05 \times 400 = 20\ \text{m/s}^{2}.
Si el sistema está amortiguado, v_{\max} se alcanza antes del primer ciclo completo y vale aproximadamente v_{\max} \approx A\omega_{d} con \omega_{d} = \sqrt{\omega^{2}-\gamma^{2}} < \omega: la fricción reduce el pico de velocidad.
v_{\max} = A\omega = A\sqrt{\dfrac{k}{m}} (para el caso sin amortiguamiento).